


BOSM -4Z2000 تيز رفتار CNC ڊرلنگ ۽ ملنگ مشين
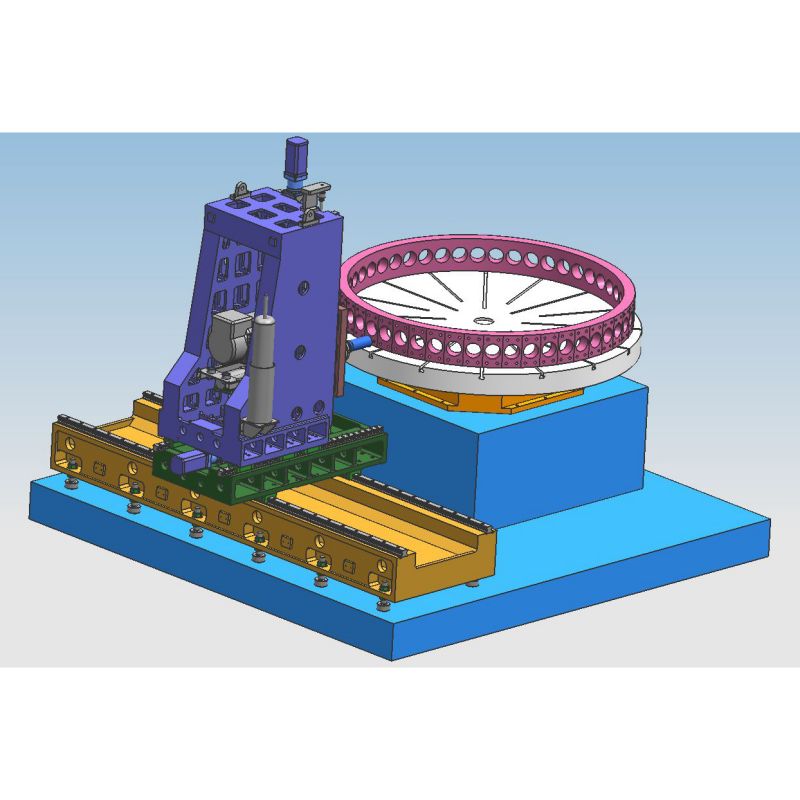
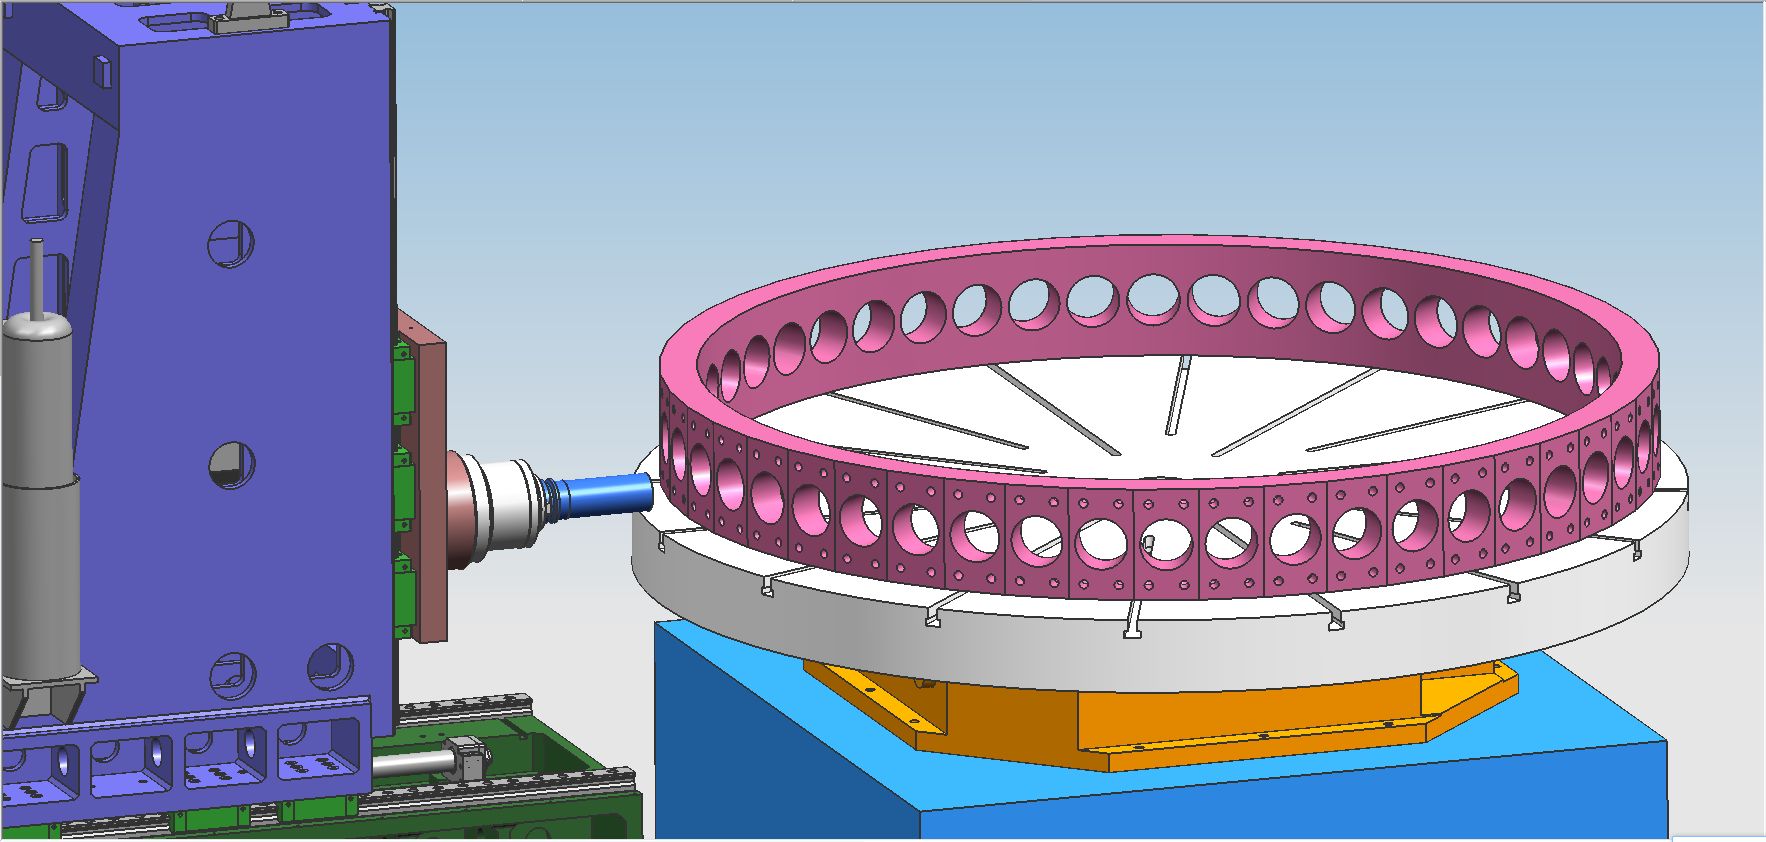
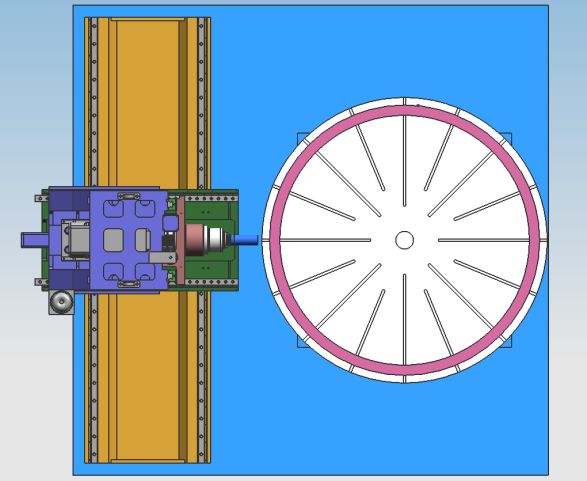
1. سامان جو استعمال:
BOSM-1000 افقي سي اين سي ڊرلنگ ۽ ملنگ مشين بنيادي طور تي والوز، والو بلاڪ، ريڊيسر، فلانجز، ڊسڪ، رنگ، سليونگ سپورٽ ۽ ٻين ورڪ پيس جي گھڻ رخي موثر ڊرلنگ، ملنگ، ٽيپنگ ۽ بورنگ پروسيسنگ لاءِ استعمال ڪئي ويندي آهي جيڪي ٿلهي جي اثرائتي حد اندر هوندا آهن. ڊرلنگ، ملنگ، ٽيپنگ ۽ بورنگ سنگل مادي حصن ۽ جامع مواد تي محسوس ڪري سگھجن ٿيون. مشين جي مشيننگ عمل کي ڊجيٽل طور تي ڪنٽرول ڪيو ويندو آهي، ۽ آپريشن تمام آسان آهي. اهو خودڪار، اعلي صحت واري، گھڻ قسم ۽ وڏي پيماني تي پيداوار کي محسوس ڪري سگهي ٿو.
2. سامان جي جوڙجڪ:
هي سامان بنيادي طور تي بستري، سي اين سي انڊيڪسنگ روٽري ٽيبل، متحرڪ ڪالم، متحرڪ سيڊل، ڊرلنگ ۽ ملنگ پاور هيڊ، خودڪار لوبريڪيشن ڊيوائس ۽ تحفظ ڊيوائس، گردش ڪندڙ کولنگ ڊيوائس، ڊجيٽل ڪنٽرول سسٽم، هائيڊروولڪ سسٽم، برقي نظام ۽ ٻين تي مشتمل آهي. رولنگ لڪير گائيڊ ريل سپورٽ ۽ هدايت ڪئي وئي آهي، ۽ درست اسڪرو هلائي وئي آهي. مشين ۾ اعلي پوزيشننگ جي درستگي ۽ ٻيهر پوزيشننگ جي درستگي آهي.
2.1. بستري جي ڪم ڪندڙ ٽيبل: بستري HT250 ڪاسٽ آئرن جي بناوت وارن حصن مان ٺهيل آهي. اندروني دٻاءُ کي ختم ڪرڻ لاءِ ان کي ثانوي ٽيمپرنگ کان پوءِ ختم ڪيو ويو آهي. ان ۾ سٺي متحرڪ ۽ جامد سختي آهي ۽ ڪا به خرابي ناهي. پريسيشن عددي ڪنٽرول انڊيڪسنگ پليٽ، سرو ڊرائيو 360° صوابديدي انڊيڪسنگ پوزيشننگ ۽ ايئر/هائيڊولڪ لاڪنگ، ڊرائيو سسٽم AC سرو موٽر استعمال ڪري ٿو ته جيئن گھمندڙ شافٽ حصي کي خودڪار طريقي سان 360° انڊيڪس ڪري سگهجي، ۽ انڊيڪسنگ جي درستگي هڪ هزار درجا آهي. انڊيڪسنگ پليٽ بستري جي چوٽي تي رکيل آهي، ۽ بستري جي تري ۾ ترتيب ڏيڻ وارا بولٽ ورهايا ويا آهن، جيڪي آساني سان بستري جي ڪم ڪندڙ ٽيبل جي سطح کي ترتيب ڏئي سگهن ٿا.
2.2. حرڪت وارو ڪالم: اندروني دٻاءُ کي ختم ڪرڻ لاءِ منتقل ٿيندڙ ڪاسٽ آئرن اسٽرڪچر ڪالم کي ثانوي ٽيمپرنگ علاج کان پوءِ ختم ڪيو ويندو آهي. ان ۾ سٺي متحرڪ ۽ جامد سختي آهي ۽ ڪا به خرابي ناهي. درست بال اسڪرو جوڙو ۽ هڪ سروو موٽر جو هڪ سيٽ ڪالم سلائيڊ کي Y-محور طرف منتقل ڪري ٿو. درست بال اسڪرو جوڙو ۽ هڪ سروو موٽر جو هڪ سيٽ ڪالم سلائيڊ کي X-محور طرف منتقل ڪري ٿو. يونٽ سلائيڊ تي هڪ ڊرلنگ يونٽ نصب ڪريو. ڪالم جي حرڪت بال اسڪرو تي بال نٽ جي گردش ذريعي محسوس ڪئي ويندي آهي جيڪو سروو موٽر ذريعي ڪپلنگ ذريعي هلائي ويندي آهي.
2.3. موبائل سيڊل: موبائل سيڊل ٻن الٽرا-هاءِ بيئرنگ گنجائش واري رولنگ لائينر گائيڊ ريل جوڙن، پريسيشن بال اسڪرو جوڙو ۽ هڪ سرو موٽر سان ليس آهي، جيڪو ڊرلنگ پاور هيڊ کي Z-محور جي طرف منتقل ڪرڻ لاءِ هلائي ٿو، جيڪو پاور هيڊ کي تيز اڳتي، ڪم اڳتي، تيز ريورس، اسٽاپ ۽ ٻين عملن کي محسوس ڪري سگهي ٿو. ان ۾ خودڪار چپ ٽوڙڻ، چپ هٽائڻ ۽ روڪڻ جا ڪم آهن.
2.4. ڊرلنگ پاور هيڊ: ڊرلنگ پاور هيڊ تائيوان ميڪينيڪل اسپنڊل کي اختيار ڪري ٿو، ۽ خاص پريسيشن اسپنڊل ڪوئلي ڪانٽيڪٽ بيئرنگ کي اختيار ڪري ٿو، جيڪو اعليٰ طاقت واري هم وقت ساز بيلٽ ٽرانسميشن ذريعي اسٽيپلس اسپيڊ تبديلي کي محسوس ڪري ٿو. سرو موٽرز ۽ بال اسڪرو ذريعي هلائي ٿو. Y-محور کي ڳنڍي سگهجي ٿو، نيم بند لوپ ڪنٽرول کي اختيار ڪري ٿو، ۽ لڪير ۽ گول انٽرپوليشن افعال کي محسوس ڪري سگهي ٿو. اسپنڊل جو آخر هڪ BT50 ٽيپر هول آهي.
2.5. خودڪار لوبريڪيشن ڊيوائس ۽ حفاظتي ڊيوائس:
هي مشين هڪ خودڪار لوبريڪيشن ڊيوائس سان ليس آهي، جيڪا خودڪار طريقي سان هلندڙ جوڙن جهڙوڪ گائيڊ ريل، ليڊ اسڪرو، ۽ ريڪ کي لوبريڪيٽ ڪري سگهي ٿي. مشين
Z-محور ۽ Y-محور مٽيءَ کان بچاءُ واري حفاظتي ڍڪن سان ليس آهن، ۽ ورڪ ٽيبل جي چوڌاري پنروڪ اسپليش بيفل نصب ٿيل آهن.
2.6. مڪمل ڊجيٽل عددي ڪنٽرول سسٽم:
2.6.1. چپ ٽوڙڻ جي فنڪشن سان، چپ ٽوڙڻ جو وقت ۽ چپ ٽوڙڻ جو چڪر انسان-مشين انٽرفيس تي سيٽ ڪري سگھجي ٿو.
2.6.2. ٽول لفٽنگ فنڪشن سان ليس، ٽول لفٽنگ جي اوچائي کي انسان-مشين انٽرفيس تي سيٽ ڪري سگهجي ٿو. جڏهن ڊرلنگ هن اوچائي تي پهچي ٿي، ته ڊرل بٽ کي جلدي ورڪ پيس جي چوٽي تي کنيو ويندو آهي، پوءِ چپس اڇلائي ڇڏيا ويندا آهن، ۽ پوءِ تيزيءَ سان ڊرلنگ جي مٿاڇري ڏانهن موڪليو ويندو آهي ۽ خودڪار طريقي سان ڪم ڪرڻ ۾ تبديل ٿي ويندو آهي.
2.6.3. سينٽرلائيزڊ آپريشن ڪنٽرول باڪس ۽ هٿ ۾ رکيل يونٽ عددي ڪنٽرول سسٽم اختيار ڪن ٿا ۽ USB انٽرفيس ۽ LCD مائع ڪرسٽل ڊسپلي اسڪرين سان ليس آهن. پروگرامنگ، اسٽوريج، ڊسپلي ۽ ڪميونيڪيشن کي آسان بڻائڻ لاءِ، آپريشن انٽرفيس ۾ انسان-مشين ڊائلاگ، غلطي معاوضي، ۽ خودڪار الارم جهڙا ڪم آهن.
2.6.4. سامان ۾ پروسيسنگ کان اڳ سوراخ جي پوزيشن جو جائزو وٺڻ ۽ ٻيهر معائنو ڪرڻ جو ڪم آهي، ۽ آپريشن تمام آسان آهي.
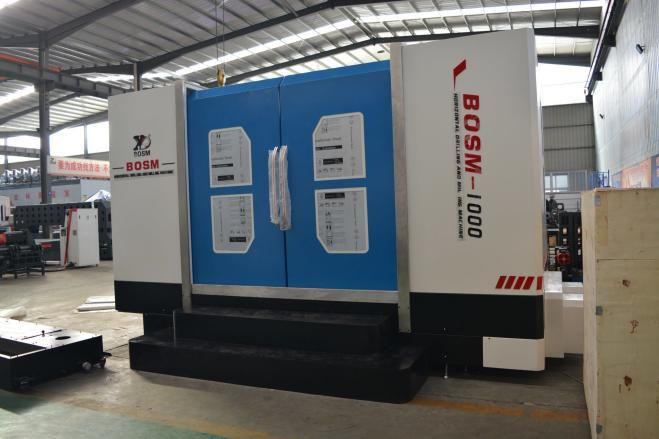
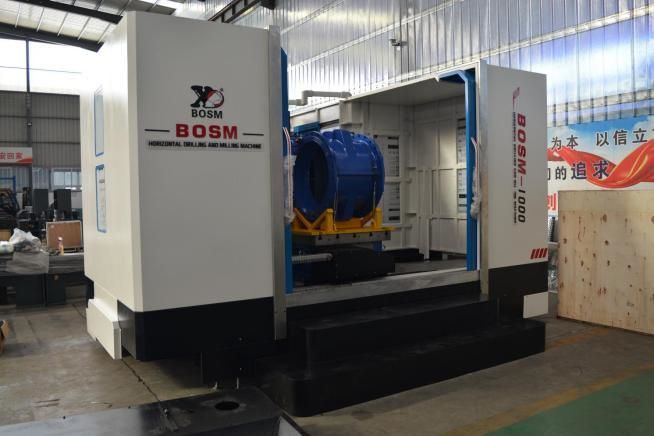
* وڏن رِنگن کي کڻڻ ۽ کارائڻ جي سهولت کي يقيني بڻائڻ لاءِ، مشين کي ڪو به ٻاهرين تحفظ نه آهي، ۽ ٻاهرين تحفظ اختياري آهي.
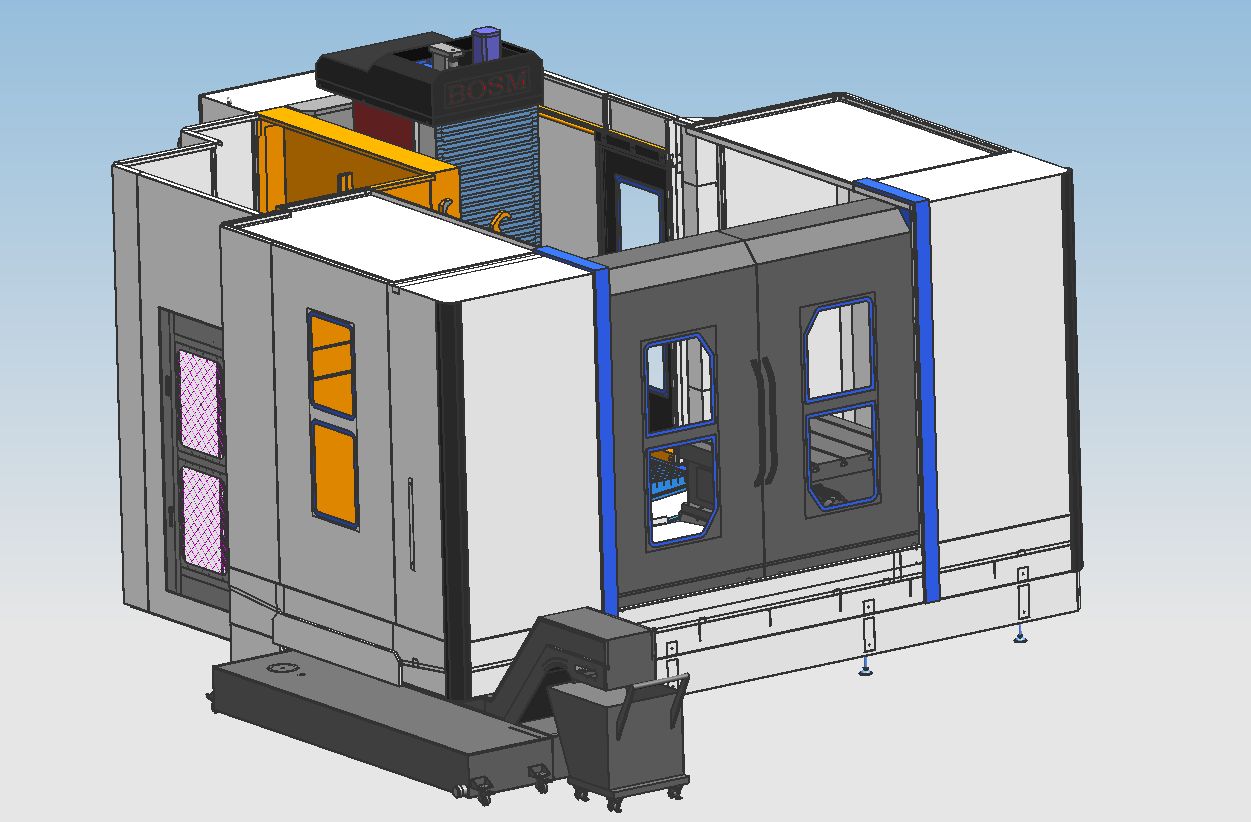
3. مشيناستعمال جو ماحول:
بجلي جي فراهمي: ٽي-مرحلي AC380V±10%، 50Hz±1 ماحول جو گرمي پد: 0°~ 45°
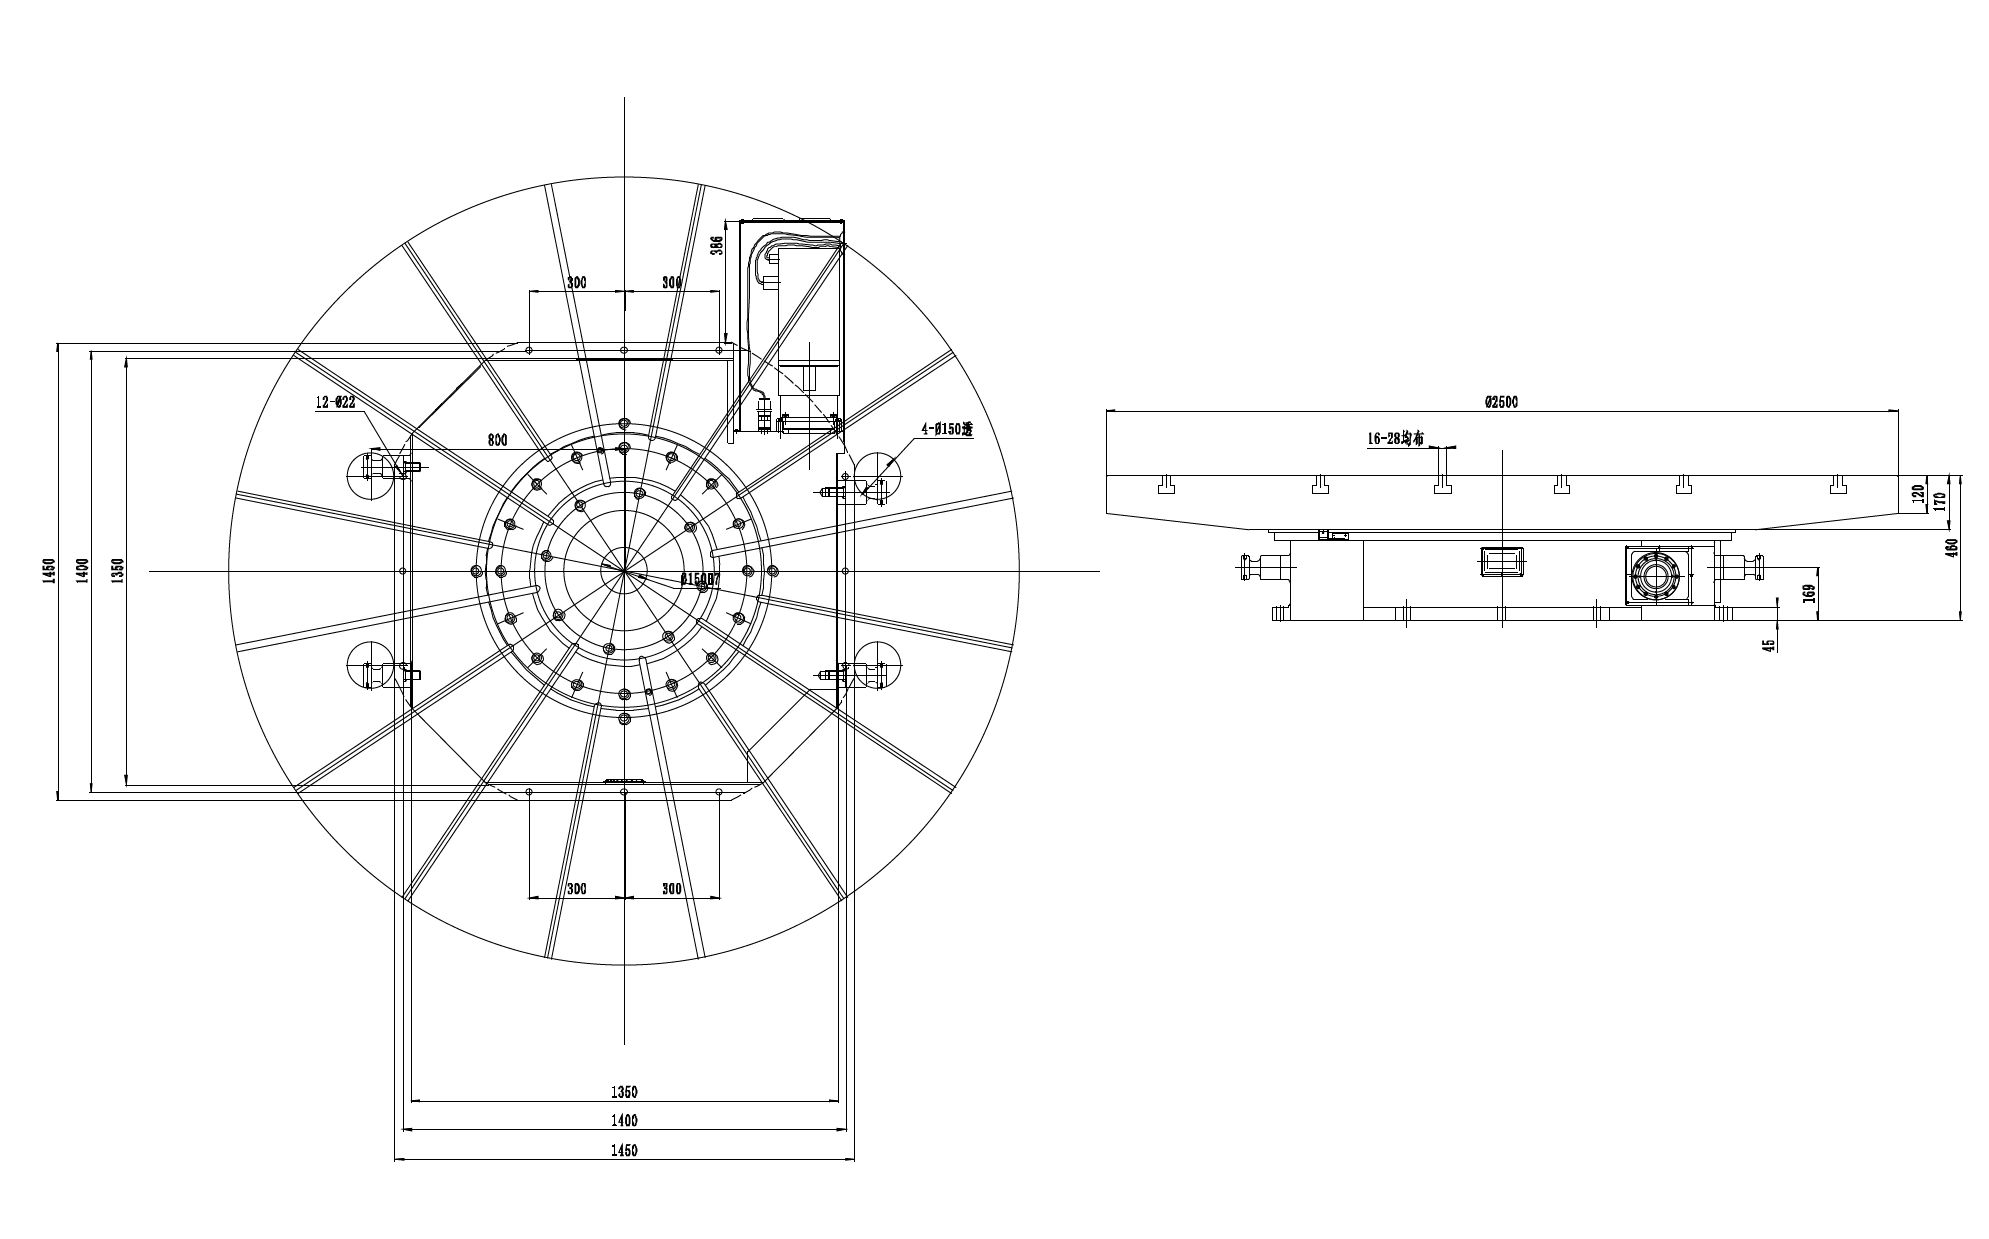
4.ٽيڪنيڪل پيراگراف
| ماڊل | BOSM-1000 | |
| وڌ ۾ وڌ پروسيسنگ ورڪ پيس سائيز | ورڪ پيس جي اجازت ڏنل وڌ ۾ وڌ گردش قطر (ايم ايم) | ≤Φ2000 |
|
ڪم ڪندڙ ٽيبل | ورڪ ٽيبل (ايم ايم) چورس جا طول و عرض | □1000 |
| ورڪ ٽيبل جي ماپ (ايم ايم) گول | Φ1200 | |
| افقي وڌ ۾ وڌ لوڊ (ڪلوگرام) | 5000 | |
|
عمودي رام ڊرلنگ يونٽ | رقم) | 1 |
| اسپنڊل ٽيپر | بي ٽي 50 | |
| سوراخ ڪرڻ جو قطر (ايم ايم) | 2-120 | |
| ملنگ ڪٽر ڊسڪ قطر (ايم ايم) | 200 | |
| ٽيپنگ قطر (ايم ايم) | ايم 6-ايم 36 | |
| اسپنڊل اينڊ فيس کان ٽيبل سينٽر تائين جو فاصلو (ايم ايم) | 1000-1600 | |
| اسپنڊل سينٽر کان ٽيبل جي مٿئين جهاز تائين فاصلو (ايم ايم) | 100-1100 | |
| اسپنڊل جي رفتار (ر/منٽ) | 30-3000 | |
| اسپنڊل موٽر پاور (ڪلوواٽ) | 30 | |
| ورڪ پيس گردش محور (الف محور) | وڌ ۾ وڌ ڊويزن نمبر (ايم ايم) | 360° |
| گھٽ ۾ گھٽ ڊويزن يونٽ مقرر ڪريو | 0.001° | |
| اي-محور سرو موٽر پاور (ڪلوواٽ) | 4.2 | |
| پاور هيڊ کاٻي ۽ ساڄي طرف هلي ٿو (X محور) | وڌ ۾ وڌ اسٽروڪ (ايم ايم) | 2000 |
| ايڪس محور جي حرڪت جي رفتار (م/منٽ) | 0 ~ 8 | |
| ايڪس محور سرو موٽر پاور (ڪلوواٽ) | 2.4 | |
| پاور هيڊ مٿي ۽ هيٺ هلي ٿو (Y محور) | وڌ ۾ وڌ اسٽروڪ (ايم ايم) | 1000 |
| Y-محور حرڪت جي رفتار (م/منٽ) | 0 ~ 8 | |
| Y-محور سرو موٽر پاور (ڪلوواٽ) | 2.4 بريڪ | |
| ڪالمن جي طول بلد حرڪت (Z محور) | وڌ ۾ وڌ اسٽروڪ (ايم ايم) | 600 |
| Z-محور حرڪت جي رفتار (م/منٽ) | 0 ~ 4 | |
| Z محور سرو موٽر پاور (ڪلوواٽ) | 2.4 | |
| پوزيشن جي درستگي | 1000 ملي ميٽر | ±0.05 |
| ورجائي سگهڻ | 1000 ملي ميٽر | ±0.025 |
| سي اين سي انڊيڪسنگ ٽيبل انڊيڪسنگ جي درستگي (ايم ايم) |
| 15” |
| مشين جي ماپ (تحفظ سميت) | ڊيگهه (X) × ويڪر (Z) × اوچائي (Y) (mm) | 5300*6000*3400 |
| مجموعي وزن (t) تحفظ سميت | (اٽڪل) 20 | |
مصنوعات جا زمرا
-

وي سي سيريز هاءِ رجيڊيٽي سي اين سي مشيننگ سينٽر وائي...
-

ايڇ پي سيريز افقي حرڪت ڪندڙ ڪالم لائينئر گائيڊ...
-

ايڇ ٽي سيريز افقي حرڪت ڪندڙ ڪالم لائينئر گائيڊ...
-

وي ايس سيريز فور-ٽريڪ هيوي ڊيوٽي سي اين سي مشيننگ سي...
-

وي سيريز سي اين سي مشيننگ سينٽر اعليٰ سختي سان
-

ايڪس سيريز ڊبل ڪالم سي اين سي مشيننگ سينٽر
-

افقي 5-محور سي اين سي مشيننگ سينٽر TKG1600
-

سي اين سي عمودي موڙ ۽ ملنگ جامع سينٽر...
-

تيز رفتار سي اين سي مشيننگ سينٽر جي ايم سيريز
-

تيز رفتار سي اين سي ملنگ جي ٽي سيريز
-

ڊبل اسپنڊل سي اين سي ليٿ SK32
-

سي اين سي عمودي مشيننگ سينٽر RFTV510 ويل لاءِ...