


BOSM -6010 مخالف سر بورنگ ملنگ مشين
1. مشين جو استعمال:
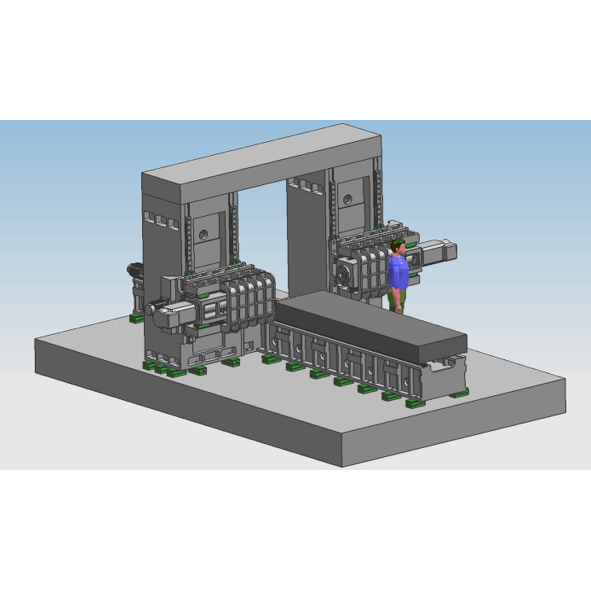
BOSM- 6000* 1000 فڪسڊ بيم سي اين سي گينٽري ڊبل ڪالم هيڊ ٽو هيڊ بورنگ ۽ ملنگ مشين ايڪسيويٽر آرمز/اسٽڪ جي پروسيسنگ لاءِ هڪ خاص مشين ٽول آهي. تکيا، ورڪ پيس جي تيز پروسيسنگ کي محسوس ڪري سگهي ٿو، ورڪ پيس کي ڊرل، مل ڪري سگهجي ٿو، ۽ موثر اسٽروڪ رينج اندر بور ڪري سگهجي ٿو، ورڪ پيس کي هڪ ئي وقت تي جڳهه تي پروسيس ڪري سگهجي ٿو (ثانوي ڪلمپنگ جي ضرورت ناهي)، لوڊنگ ۽ ان لوڊ ڪرڻ جي رفتار تيز آهي، پوزيشننگ جي رفتار تيز آهي، ۽ پروسيسنگ جي درستگي وڌيڪ آهي. اعليٰ، اعليٰ پروسيسنگ ڪارڪردگي.
2.مشين بناوتخاصيتون:
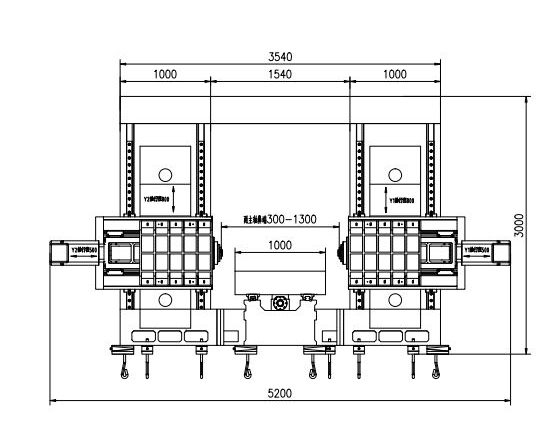
مشين ٽول جا مکيه حصا: بسترو، ورڪ بينچ، کاٻي ۽ ساڄي ڪالم، بيم، گينٽري ڪنيڪٽنگ بيم، سيڊل، ريم، وغيره، وڏا حصا رال سينڊ مولڊنگ، اعليٰ معيار جي گرين آئرن 250 ڪاسٽنگ مان ٺهيل آهن، گرم ريتي جي کڏ ۾ اينيل ٿيل → وائبريشن ايجنگ → گرمي علاج فرنس اينيلنگ → وائبريشن ايجنگ → رف مشيننگ → وائبريشن ايجنگ → گرم فرنس اينيلنگ → وائبريشن ايجنگ → فنشنگ، حصن جي منفي دٻاءُ کي مڪمل طور تي ختم ڪري ٿي، ۽ حصن جي ڪارڪردگي کي مستحڪم رکي ٿي. فڪسڊ بيڊ، کاٻي ۽ ساڄي ڪالم، گينٽري، ۽ ورڪ بينچ حرڪت؛ ان ۾ ملنگ، بورنگ، ڊرلنگ، ڪائونٽر سنڪنگ، ٽيپنگ وغيره جا ڪم آهن. ٽول کولنگ جو طريقو ٻاهرين کولنگ آهي. مشين ٽول ۾ 5 فيڊ محور آهن، جيڪي 4-محور لنڪيج ۽ 5-محور سنگل ايڪشن کي محسوس ڪري سگهن ٿا. 2 پاور هيڊ آهن. مشين ٽول جو محور ۽ پاور هيڊ هيٺ ڏنل شڪل ۾ ڏيکاريل آهن.


2.1.محوري ٽرانسميشن فيڊ حصي جي مکيه جوڙجڪ
2.1.1.ايڪس محور:ورڪ ٽيبل فڪسڊ بيڊ جي گائيڊ ريل سان گڏ پاسيري طور تي هڪ ٻئي سان ملندو آهي.
ايڪس 1- محور ڊرائيو: اي سي سروو موٽر پلس هاءِ پريسيشن پلانيٽري ريڊيسر کي بال اسڪرو ذريعي هلايو ويندو آهي ته جيئن ايڪس محور جي لڪير واري حرڪت کي محسوس ڪرڻ لاءِ ورڪ بينچ جي حرڪت کي هلائي سگهجي.
گائيڊ ريل فارم: ٻه اعليٰ طاقت وارا درست لڪير گائيڊ ريل لڳايو.
2.1.2 Z1 محور:پاور هيڊ ۽ هڪ سيڊل ڪالم جي سامهون واري پاسي عمودي طور تي نصب ٿيل آهن، ۽ ڪالم گائيڊ ريل سان گڏ مٿي ۽ هيٺ هڪ ٻئي سان ملندا آهن.
Z1-محور ٽرانسميشن: AC سرو موٽر ۽ هم وقت ساز ڦيٿي کي بال اسڪرو کي هلائڻ لاءِ استعمال ڪيو ويندو آهي ته جيئن Z-محور لڪير واري حرڪت کي محسوس ڪرڻ لاءِ سيڊل کي هلائي سگهجي.
2.1.3 Z2 محور:پاور هيڊ ۽ هڪ سيڊل ڪالم جي سامهون واري پاسي عمودي طور تي نصب ٿيل آهن، ۽ ڪالم گائيڊ ريل سان گڏ مٿي ۽ هيٺ هڪ ٻئي سان ملندا آهن.
Z2-محور ٽرانسميشن: AC سرو موٽر ۽ هم وقت ساز ويل کي بال اسڪرو کي هلائڻ لاءِ استعمال ڪيو ويندو آهي ته جيئن Z-محور لڪير واري حرڪت کي محسوس ڪرڻ لاءِ سيڊل کي هلائي سگهجي.
2.1.4 Y1 محور:پاور هيڊ سيڊل ساڄي ڪالم جي سامهون واري پاسي عمودي طور تي نصب ٿيل آهي، ۽ ڪالم گائيڊ ريل سان کاٻي ۽ ساڄي طرف موٽ کائي ٿو.
Y1-محور ٽرانسميشن: AC سرو موٽر پلس هاءِ-پريسيزن پلانيٽري ريڊيسر استعمال ڪيو ويندو آهي ته جيئن ريم کي بال اسڪرو ذريعي منتقل ڪري سگهجي ته جيئن Y1-محور جي لڪير واري حرڪت کي محسوس ڪري سگهجي.
2.1.5 Y2 محور:پاور هيڊ سيڊل ساڄي ڪالم جي سامهون واري پاسي عمودي طور تي نصب ٿيل آهي، ۽ ڪالم گائيڊ ريل سان کاٻي ۽ ساڄي طرف موٽ کائي ٿو.
Y2-محور ٽرانسميشن: AC سرو موٽر پلس هاءِ-پريسيزن پلانيٽري ريڊيسر استعمال ڪيو ويندو آهي ته جيئن ريم کي بال اسڪرو ذريعي منتقل ڪري سگهجي ته جيئن Y2-محور لڪير واري حرڪت کي محسوس ڪري سگهجي.
2.2.ڊرلنگ ۽ ملنگ پاور هيڊ جي حرڪت واري هدايت (پاور هيڊ 1 ۽ 2 سميت) هڪ چورس ريم structure اختيار ڪري ٿي، سڀ کان وڌيڪ جديد تار-سخت گڏيل گائيڊ ريل طريقو، سخت ريل مضبوط سپورٽ سان گھريل آهي، 4 لڪير رولر گائيڊ ريل جوڙا هدايت ٿيل آهن، ۽ ڊرائيو AC سرو موٽر کي اختيار ڪري ٿي هم وقت ساز بيلٽ (i=2) ۽ صحت واري بال اسڪرو ٽرانسميشن کي هلائي ٿي، پاور هيڊ هم وقت ساز بيلٽ ۽ هم وقت ساز ويل ذريعي سست ٿيڻ لاءِ سرو موٽر کي اختيار ڪري ٿي، هيوي ڊيوٽي صحت واري گائيڊ ريل جوڙو جي رهنمائي سان، ۽ عمودي بال اسڪرو کي گھمڻ لاءِ هلائي ٿي، پاور هيڊ کي محسوس ڪندي عمودي حرڪت مٿي ۽ هيٺ ڪريو، ۽ نائٽروجن بيلنس بار سان ليس آهي ته جيئن اسڪرو ۽ سرو موٽر تي مشين هيڊ جي بيئرنگ گنجائش کي گهٽائي سگهجي. Z-axis موٽر ۾ هڪ خودڪار بريڪ فنڪشن آهي. بجلي جي ناڪامي جي صورت ۾، خودڪار بريڪ موٽر شافٽ کي مضبوطيءَ سان پڪڙيندو.، ته جيئن اهو گھمي نه سگهي. ڪم ڪرڻ دوران، جڏهن ڊرل بٽ ورڪ پيس کي نه ڇهندو آهي، اهو تيزيءَ سان فيڊ ڪندو؛ جڏهن ڊرل بٽ ورڪ پيس کي ڇهندو آهي، اهو خودڪار طريقي سان ڪم ڪندڙ فيڊ ڏانهن سوئچ ڪندو. جڏهن ڊرل بٽ ورڪ پيس ۾ داخل ٿئي ٿو، ته اهو خودڪار طريقي سان تيز ريوائنڊ ڏانهن سوئچ ڪندو؛ جڏهن ڊرل بٽ جو اختتام ورڪ پيس کي ڇڏي ڏيندو ۽ مقرر پوزيشن تي پهچندو، ته ورڪ ٽيبل خودڪار گردش کي محسوس ڪرڻ لاءِ ايندڙ سوراخ واري پوزيشن ڏانهن منتقل ٿيندو. پاور هيڊ تار ۽ سخت ريل جي ميلاپ کي اختيار ڪري ٿو، جيڪو نه رڳو سامان جي هلندڙ رفتار کي يقيني بڻائي ٿو، پر سامان جي سختي کي به تمام گهڻو وڌائي ٿو. ۽ اهو بلائنڊ هول ڊرلنگ، ملنگ، چيمفرنگ، چپ ٽوڙڻ، خودڪار چپ هٽائڻ، وغيره جي ڪمن کي محسوس ڪري سگهي ٿو، جيڪو مزدور جي پيداوار کي بهتر بڻائي ٿو.

(کاٻي پاور هيڊ)
2.3. چپ هٽائڻ ۽ ٿڌو ڪرڻ
ورڪ بينچ جي هيٺان ٻنهي پاسن تي سرپل ۽ فليٽ چين چپ ڪنويرز نصب ٿيل آهن، ۽ چپس کي خودڪار طريقي سان سرپل ۽ چين پليٽن جي ٻن مرحلن ذريعي آخر ۾ چپ ڪنويرز ڏانهن خارج ڪري سگهجي ٿو ته جيئن تهذيب يافته پيداوار کي محسوس ڪري سگهجي. چپ ڪنويرز جي ڪولنٽ ٽينڪ ۾ هڪ کولنگ پمپ آهي، جيڪو ڊرل بٽ جي ڊرلنگ ڪارڪردگي ۽ سروس لائف کي يقيني بڻائڻ لاءِ ٽول جي ٻاهرين کولنگ لاءِ استعمال ڪري سگهجي ٿو، ۽ ڪولنٽ کي ري سائيڪل ڪري سگهجي ٿو.
3.مڪمل ڊجيٽل عددي ڪنٽرول سسٽم:
3.1.چپ بريڪنگ فنڪشن سان، چپ بريڪنگ جو وقت ۽ چپ بريڪنگ چڪر کي انسان-مشين انٽرفيس تي سيٽ ڪري سگهجي ٿو.
3.2.ٽول لفٽنگ فنڪشن سان، ٽول لفٽنگ جي اوچائي انسان-مشين انٽرفيس تي سيٽ ڪري سگهجي ٿي. جڏهن ڊرلنگ هن اوچائي تي پهچي ٿي، ته ڊرل بٽ کي جلدي ورڪ پيس جي چوٽي تي کنيو ويندو آهي، ۽ پوءِ چپس اڇلائي ڇڏيا ويندا آهن، ۽ پوءِ تيزيءَ سان ڊرلنگ جي مٿاڇري ڏانهن موڪليا ويندا آهن ۽ خودڪار طريقي سان ڪم ۾ تبديل ٿي ويندا آهن.
3.3.سينٽرلائيزڊ آپريشن ڪنٽرول باڪس ۽ هينڊ هيلڊ يونٽ عددي ڪنٽرول سسٽم کي اپنائين ٿا ۽ USB انٽرفيس ۽ LCD مائع ڪرسٽل ڊسپلي سان ليس آهن. پروگرامنگ، اسٽوريج، ڊسپلي ۽ ڪميونيڪيشن کي آسان بڻائڻ لاءِ، آپريشن انٽرفيس ۾ انسان-مشين ڊائلاگ، غلطي معاوضو، ۽ خودڪار الارم جهڙا ڪم آهن.
3.4.سامان ۾ پروسيسنگ کان اڳ سوراخ جي پوزيشن جو جائزو وٺڻ ۽ ٻيهر معائنو ڪرڻ جو ڪم آهي، ۽ آپريشن تمام آسان آهي.
4خودڪار ونگن
مشين ٽول جي درستگي واري لڪير گائيڊ ريل جوڙو، درستگي وارو بال اسڪرو جوڙو ۽ ٻيا اعليٰ درستگي وارا حرڪت وارا جوڙا خودڪار لوبريڪيشن سسٽم سان ليس آهن. خودڪار لوبريڪٽنگ پمپ پريشر آئل ڪڍي ٿو، ۽ مقداري لوبريڪيٽر آئل چيمبر تيل ۾ داخل ٿئي ٿو. آئل چيمبر تيل سان ڀرڻ کان پوءِ، جڏهن سسٽم جو دٻاءُ 1.4-1.75Mpa تائين وڌي ٿو، سسٽم ۾ پريشر سوئچ بند ٿي ويندو آهي، پمپ بند ٿي ويندو آهي، ۽ ان لوڊنگ والو ساڳئي وقت ان لوڊ ٿي ويندو آهي. جڏهن روڊ ۾ تيل جو دٻاءُ 0.2Mpa کان هيٺ اچي ويندو آهي، ته مقداري لوبريڪيٽر لوبريڪٽنگ پوائنٽ ڀرڻ شروع ڪندو آهي ۽ هڪ تيل ڀرڻ مڪمل ڪندو آهي. مقداري تيل انجيڪٽر جي صحيح تيل جي فراهمي ۽ سسٽم جي دٻاءُ جي ڳولا جي ڪري، تيل جي فراهمي قابل اعتماد آهي، انهي کي يقيني بڻائي ٿي ته هر ڪائنيميٽڪ جوڙي جي مٿاڇري تي هڪ تيل فلم آهي، رگڙ ۽ لباس کي گهٽائي ٿي، ۽ اوور هيٽنگ جي ڪري اندروني ڍانچي کي نقصان کان بچائي ٿي.، مشين ٽول جي درستگي ۽ زندگي کي يقيني بڻائڻ لاءِ. سلائيڊنگ گائيڊ ريل جوڙي جي مقابلي ۾، هن مشين ٽول ۾ استعمال ٿيندڙ رولنگ لڪير گائيڊ ريل جوڙي جا ڪيترائي فائدا آهن:
① حرڪت جي حساسيت وڌيڪ آهي، رولنگ گائيڊ ريل جو رگڙ ڪوئفيشينٽ ننڍو آهي، صرف 0.0025~0.01، ۽ ڊرائيونگ پاور تمام گهٽجي وئي آهي، جيڪا عام مشينري جي صرف 1/10 جي برابر آهي.
② متحرڪ ۽ جامد رگڙ جي وچ ۾ فرق تمام ننڍڙو آهي، ۽ فالو اپ ڪارڪردگي شاندار آهي، يعني ڊرائيونگ سگنل ۽ ميڪيڪل ايڪشن جي وچ ۾ وقت جو وقفو انتهائي ننڍو آهي، جيڪو عددي ڪنٽرول سسٽم جي جوابي رفتار ۽ حساسيت کي بهتر بڻائڻ لاءِ سازگار آهي.
③اهو تيز رفتار لڪير واري حرڪت لاءِ موزون آهي، ۽ ان جي فوري رفتار سلائيڊنگ گائيڊ ريل جي ڀيٽ ۾ تقريباً 10 ڀيرا وڌيڪ آهي.
④ اهو خالي حرڪت کي محسوس ڪري سگهي ٿو ۽ ميڪيڪل سسٽم جي حرڪت جي سختي کي بهتر بڻائي سگهي ٿو.
⑤ پيشه ور ٺاهيندڙن پاران تيار ڪيل، ان ۾ اعليٰ درستگي، سٺي ورسٽائلٽي ۽ آسان سار سنڀال آهي.

5مشين جي استعمال جو ماحول:
بجلي جي فراهمي: ٽي-مرحلي AC380V ± 10٪، 50Hz ± 1 ماحول جو گرمي پد: 0 ° ~ 45 °
پنج، مکيه ٽيڪنيڪل پيرا ميٽر:


| ماڊل | بي او ايس ايم 4014 | |
| وڌ ۾ وڌ پروسيسنگ ورڪ پيس سائيز | ڊيگهه × ويڪر × اوچائي (ايم ايم) 4000 × 1600 × 1000 | |
| گينٽري وڌ ۾ وڌ فيڊ | ويڪر (ايم ايم) | 2300 |
| ڪم ڪندڙ ٽيبل جو سائز | ڊيگهه X ويڪر (ايم ايم) | 4000*1400 |
|
افقي رام قسم جي سوراخ ڪرڻ واري سر پاور هيڊ ون ٽو
| مقدار (2) | 2 |
| اسپنڊل ٽيپر | بي ٽي 50 | |
| سوراخ ڪرڻ جو قطر (ايم ايم) | Φ2-Φ60 | |
| ٽيپنگ قطر (ايم ايم) | ايم 3-ايم 30 | |
| ملنگ ڪٽر ڊسڪ قطر (ايم ايم) | 300 | |
| اسپنڊل جي رفتار (ر/منٽ) | 30 ~ 6000 | |
| سروو اسپنڊل موٽر پاور (ڪلوواٽ) | 37 | |
| ٽيبل جي مرڪز کان اسپنڊل نڪ جو مفاصلو (ايم ايم) | 650-1150 | |
| هڪ ريم جو کاٻو ۽ ساڄو اسٽروڪ (ايم ايم) | 500 | |
| رام جي مرڪز ۽ ٽيبل جي جهاز جي وچ ۾ فاصلو (ايم ايم) | 200-1400 | |
| رام جو مٿي ۽ هيٺ اسٽروڪ (ايم ايم) | 1200 | |
| ورجائي سگهڻ | 300 ملي ميٽر * 300 ملي ميٽر | ±0.02 |
| مشين ٽول جي ماپ | ڊيگهه × ويڪر × اوچائي (ايم ايم) | ڊرائنگ جي مطابق |
| ڪل وزن (ٽي) | (تقريبن) 36 | |

مٿي ڏنل پيرا ميٽر ابتدائي ڊيزائن پيرا ميٽر آهن. اصل ڊيزائن ۾، ورڪ پيس جي پروسيسنگ گهرجن ۽ مشين ٽول جي ڊيزائن گهرجن مطابق تبديليون ٿي سگهن ٿيون، ته جيئن توهان جي ڪمپني جي پروسيسنگ حصن جي گهرجن کي پورو ڪري سگهجي.

مصنوعات جا زمرا
-

وي سي سيريز هاءِ رجيڊيٽي سي اين سي مشيننگ سينٽر وائي...
-

ايڇ پي سيريز افقي حرڪت ڪندڙ ڪالم لائينئر گائيڊ...
-

ايڇ ٽي سيريز افقي حرڪت ڪندڙ ڪالم لائينئر گائيڊ...
-

وي ايس سيريز فور-ٽريڪ هيوي ڊيوٽي سي اين سي مشيننگ سي...
-

وي سيريز سي اين سي مشيننگ سينٽر اعليٰ سختي سان
-

ايڪس سيريز ڊبل ڪالم سي اين سي مشيننگ سينٽر
-

افقي 5-محور سي اين سي مشيننگ سينٽر TKG1600
-

سي اين سي عمودي موڙ ۽ ملنگ جامع سينٽر...
-

تيز رفتار سي اين سي مشيننگ سينٽر جي ايم سيريز
-

تيز رفتار سي اين سي ملنگ جي ٽي سيريز
-

ڊبل اسپنڊل سي اين سي ليٿ SK32
-

سي اين سي عمودي مشيننگ سينٽر RFTV510 ويل لاءِ...