


BOSM - افقي ڪائونٽر ڊرلنگ ۽ بورنگ مشين
1. سامان جو استعمال:
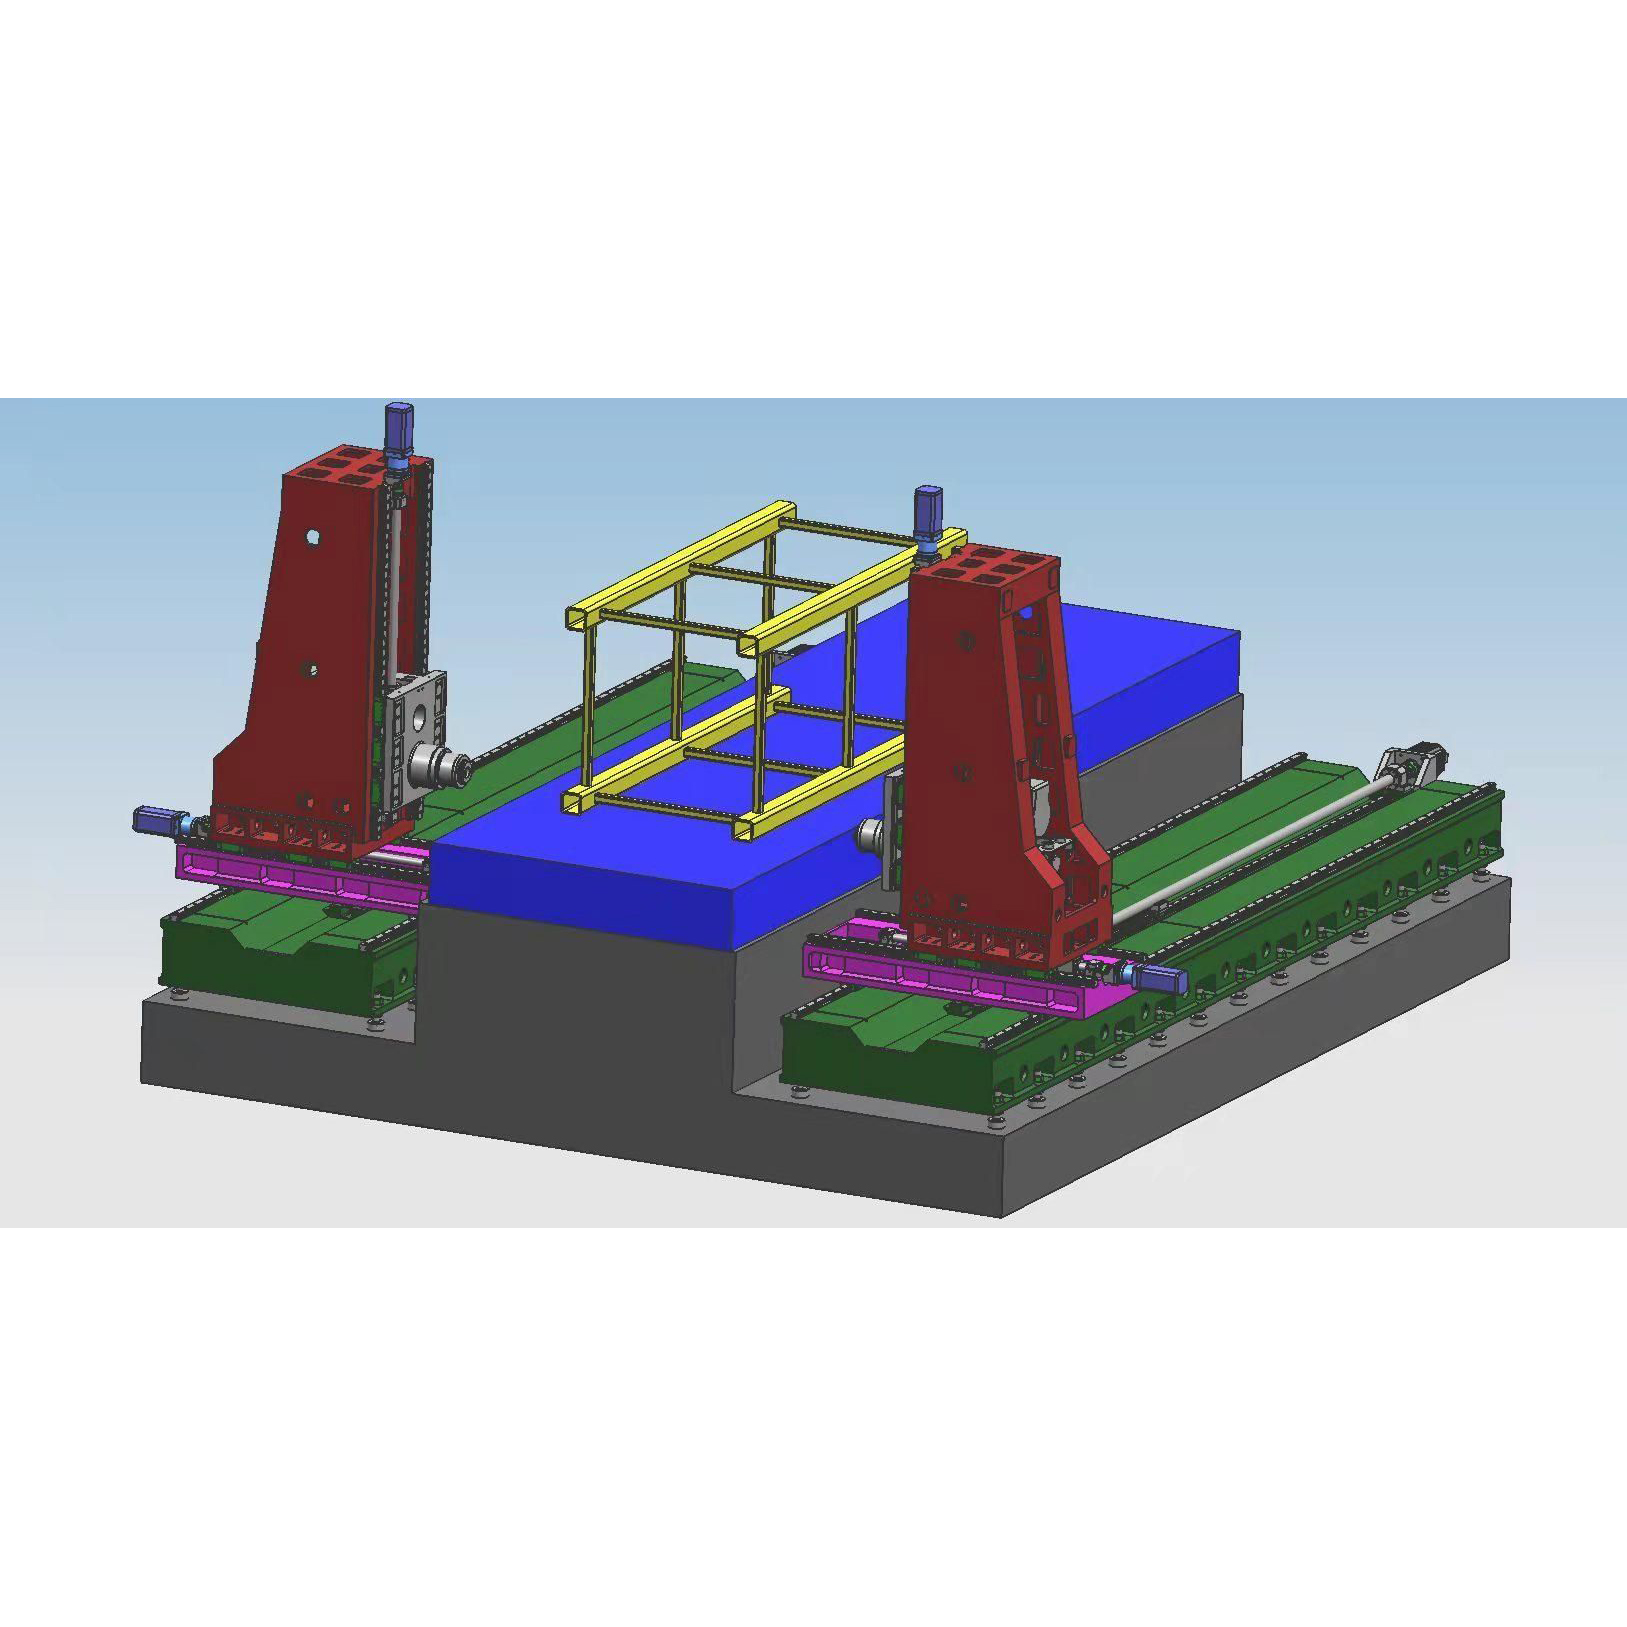
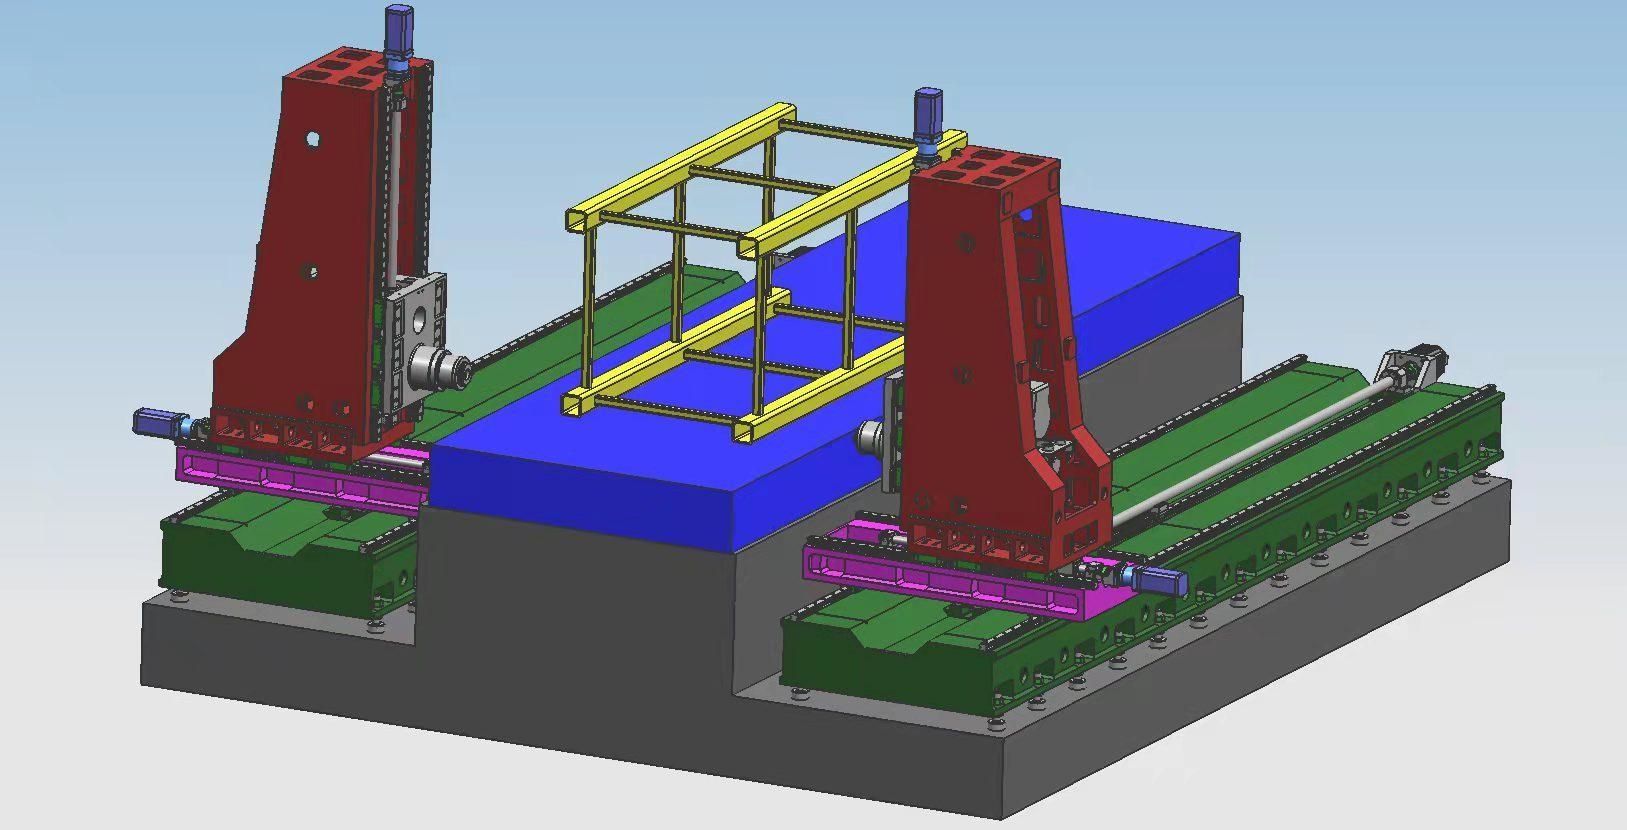
BOSM افقي ڪائونٽر ڊرلنگ ۽ بورنگ مشين توهان جي ڪمپني لاءِ ٽاور ڪرين ڪيپس کي پروسيس ڪرڻ لاءِ هڪ خاص مشين آهي. مشين افقي ڊرلنگ ۽ بورنگ پاور هيڊز جي 2 سيٽن سان ليس آهي، جيڪي اثرائتي اسٽروڪ رينج اندر ورڪ پيس جي ڊرلنگ، ملنگ ۽ بورنگ کي محسوس ڪري سگهن ٿيون. ڪٽڻ ۽ ٻيو پروسيسنگ، سامان جي پوزيشننگ جي رفتار تيز آهي، پروسيسنگ جي درستگي وڌيڪ آهي، ۽ پروسيسنگ ڪارڪردگي وڌيڪ آهي.
2. سامان جي جوڙجڪ جون خاصيتون:
2. 1. جا مکيه جزامشين
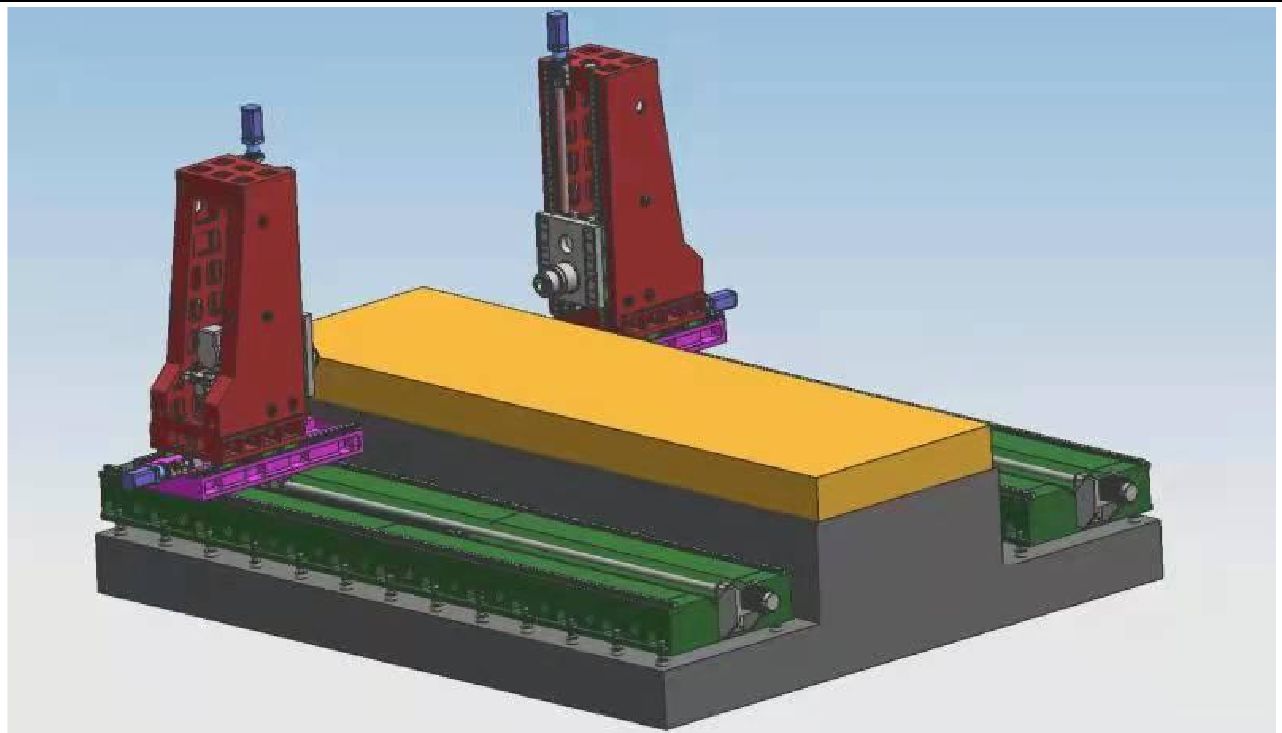
مشين جا مکيه حصا: بسترو، ورڪ ٽيبل، کاٻي ۽ ساڄي ڪالم، سيڊل، ريم، وغيره، وڏا حصا رال سينڊ مولڊنگ، اعليٰ معيار جي گرين آئرن 250 ڪاسٽنگ مان ٺهيل آهن، گرم ريتي جي کڏ ۾ اينيل ٿيل آهن → وائبريشن ايجنگ → گرم فرنس اينيلنگ → وائبريشن ايجنگ → رف مشيننگ → وائبريشن ايجنگ → فرنس اينيلنگ → وائبريشن ايجنگ → فنشنگ حصن جي منفي دٻاءُ کي مڪمل طور تي ختم ڪرڻ ۽ حصن جي ڪارڪردگي کي مستحڪم رکڻ لاءِ. سامان جو ورڪ بينچ مقرر ٿيل آهي، ۽ ٻنهي پاسن تي پاور هيڊ بيس جي اڳيان ۽ پوئين طرفن ۾ منتقل ٿي سگهن ٿا؛ مشين ۾ ڪم آهن جهڙوڪ ڊرلنگ، بورنگ، ڪائونٽر سنڪنگ، ٽيپنگ، وغيره. ٽول جو کولنگ طريقو اندروني کولنگ ۽ ٻاهرين کولنگ آهي. مشين ۾ 5 فيڊ ايڪس، 2 ڪٽنگ پاور هيڊ آهن، جن کي هڪ ئي وقت 5 محور سان هم وقت سازي ڪري سگهجي ٿو، يا سنگل ايڪٽنگ ٿي سگهي ٿو. مشين ۽ پاور هيڊ جي محوري هدايت هيٺ ڏنل شڪل ۾ ڏيکاريل آهي.
2. 2 محوري ٽرانسميشن فيڊ حصي جي مکيه جوڙجڪ
2.2.1 X محور: پاور هيڊ بيس جي گائيڊ ريل سان گڏ پاسيري طور تي موٽندو آهي.
X1-محور ڊرائيو: AC سروو موٽر پلس هاءِ-پريسيزن پلانيٽري ريڊيسر استعمال ڪيو ويندو آهي پاور هيڊ کي بال اسڪرو ڊرائيو ذريعي هلائڻ لاءِ ته جيئن X-محور جي لڪير واري حرڪت کي محسوس ڪري سگهجي.
X2-محور ٽرانسميشن: AC سرو موٽر پلس هاءِ-پريسيزن پلانيٽري ريڊيسر استعمال ڪيو ويندو آهي پاور هيڊ کي بال اسڪرو ٽرانسميشن ذريعي هلائڻ لاءِ ايڪس-محور لڪير واري حرڪت کي محسوس ڪرڻ لاءِ.
گائيڊ ريل فارم: ٻه اعليٰ طاقت وارا درست لڪير گائيڊ ريل ويڪرائي بنياد تي ٽائل ٿيل آهن.
2.2 Y1 محور: پاور هيڊ ڪالم تي مٿي ۽ هيٺ موٽندو آهي.
Y1-محور ڊرائيو: Y1-محور جي لڪير واري حرڪت کي محسوس ڪرڻ لاءِ بال اسڪرو ذريعي هلائڻ لاءِ AC سرو موٽر کي اپنايو. گائيڊ ريل فارم: 45 قسم جي لڪير واري گائيڊ ريل جا 4 ٽڪرا.
2.2.3 Y2 محور: پاور هيڊ ڪالم تي مٿي ۽ هيٺ موٽندو آهي.
Y2-محور ٽرانسميشن: AC سرو موٽر کي بال اسڪرو ذريعي هلائڻ لاءِ استعمال ڪيو ويندو آهي ته جيئن Y1-محور جي لڪير واري حرڪت کي محسوس ڪري سگهجي.
گائيڊ ريل فارم: 45 قسم جي لڪير گائيڊ ريل جا 4 ٽڪرا.
2.2.4 Z1 محور: پاور هيڊ سيڊل تي اڳتي ۽ پوئتي موٽندو آهي.
Z1-محور ٽرانسميشن: AC سروو موٽر ۽ اعليٰ-صحت واري گرينٽري ريڊيسر کي بال اسڪرو ذريعي حرڪت کي هلائڻ لاءِ استعمال ڪيو ويندو آهي ته جيئن Z1-محور جي لڪير واري حرڪت کي محسوس ڪري سگهجي.
2.2.5 Z2 محور: پاور هيڊ سيڊل تي اڳتي ۽ پوئتي موٽندو آهي.
Z2-محور ٽرانسميشن: AC سروو موٽر ۽ اعليٰ-صحت واري پلانيٽري ريڊيسر کي بال اسڪرو ذريعي حرڪت کي هلائڻ لاءِ استعمال ڪيو ويندو آهي ته جيئن Z2-محور لڪير واري حرڪت کي محسوس ڪري سگهجي.
2.3. چپ هٽائڻ ۽ ٿڌو ڪرڻ
ورڪ بينچ جي هيٺان ٻنهي پاسن تي فليٽ چين چپ ڪنويرز نصب ٿيل آهن، ۽ لوهه جي چپس کي آخر ۾ چپ ڪنوير ۾ خارج ڪري سگهجي ٿو ته جيئن تهذيب يافته پيداوار حاصل ڪري سگهجي. چپ ڪنوير جي ڪولنٽ ٽينڪ ۾ هڪ کولنگ پمپ آهي، جيڪو اندروني کولنگ + ٽول جي ٻاهرين کولنگ لاءِ استعمال ڪري سگهجي ٿو ته جيئن ٽول جي ڪارڪردگي ۽ سروس لائف کي يقيني بڻائي سگهجي، ۽ ڪولنٽ کي ري سائيڪل ڪري سگهجي ٿو.
3مڪمل ڊجيٽل عددي ڪنٽرول سسٽم:
3.1. چپ بريڪنگ فنڪشن سان، چپ بريڪنگ جو وقت ۽ چپ بريڪنگ چڪر کي انسان-مشين انٽرفيس تي سيٽ ڪري سگهجي ٿو.
3.2. ٽول لفٽنگ فنڪشن سان، ٽول کڻڻ جو فاصلو انسان-مشين انٽرفيس تي مقرر ڪري سگهجي ٿو. جڏهن فاصلو پهچي ويندو، ته ٽول کي تيزيءَ سان کنيو ويندو، ۽ پوءِ چپس اڇلائي ڇڏيا ويندا، ۽ پوءِ تيزيءَ سان ڊرلنگ مٿاڇري ڏانهن اڳتي وڌندا ۽ خودڪار طريقي سان ڪم ۾ تبديل ٿي ويندا.
3.2. سينٽرلائيزڊ آپريشن ڪنٽرول باڪس ۽ هينڊ هيلڊ يونٽ عددي ڪنٽرول سسٽم کي اختيار ڪن ٿا ۽ USB انٽرفيس ۽ LCD مائع ڪرسٽل ڊسپلي سان ليس آهن. پروگرامنگ، اسٽوريج، ڊسپلي ۽ ڪميونيڪيشن کي آسان بڻائڻ لاءِ، آپريشن انٽرفيس ۾ انسان-مشين ڊائلاگ، غلطي معاوضي، ۽ خودڪار الارم جهڙا ڪم آهن.
3.2.. سامان ۾ پروسيسنگ کان اڳ سوراخ جي پوزيشن جو جائزو وٺڻ ۽ ٻيهر معائنو ڪرڻ جو ڪم آهي، ۽ آپريشن تمام آسان آهي.
4خودڪار ونگن
مشين جي درستگي واري لڪير گائيڊ ريل جوڙو، درستگي وارو بال اسڪرو جوڙو ۽ ٻيا اعليٰ درستگي وارا حرڪت وارا جوڙا خودڪار لوبريڪيشن سسٽم سان ليس آهن. خودڪار لوبريڪيشن پمپ پريشر آئل ڪڍي ٿو، ۽ مقداري لوبريڪيٽر آئل چيمبر تيل ۾ داخل ٿئي ٿو. جڏهن آئل چيمبر تيل سان ڀريو ويندو آهي ۽ سسٽم جو دٻاءُ 1.4 ~ 1.75Mpa تائين وڌي ويندو آهي، ته سسٽم ۾ پريشر سوئچ بند ٿي ويندو آهي، پمپ بند ٿي ويندو آهي، ۽ ان لوڊنگ والو ساڳئي وقت ان لوڊ ڪيو ويندو آهي. جڏهن روڊ ۾ تيل جو دٻاءُ 0.2Mpa کان هيٺ اچي ويندو آهي، ته مقداري لوبريڪيٽر لوبريڪٽنگ پوائنٽ ڀرڻ شروع ڪندو آهي ۽ هڪ تيل ڀرڻ مڪمل ڪندو آهي. مقداري آئلر پاران فراهم ڪيل تيل جي صحيح مقدار ۽ سسٽم جي دٻاءُ کي ڳولڻ جي صلاحيت جي ڪري، تيل جي فراهمي قابل اعتماد آهي ۽ يقيني بڻائي ٿي ته هر ڪائنيميٽڪ جوڙي جي مٿاڇري تي هڪ تيل فلم آهي، جيڪا رگڙ ۽ لباس کي گهٽائي ٿي ۽ اوور هيٽنگ جي ڪري اندروني ڍانچي کي نقصان کان بچائي ٿي. ، مشين جي درستگي ۽ زندگي کي يقيني بڻائڻ لاءِ.
5. مشيناستعمال جو ماحول:
بجلي جي فراهمي: ٽي-مرحلي AC380V±10%، 50Hz±1 ماحول جو گرمي پد: -10°~ 45°
6قبوليت جا معيار:
JB/T10051-1999 "ڌاتو ڪٽڻ واري مشينن جي هائيڊولڪ سسٽم لاءِ جنرل ٽيڪنيڪل وضاحتون"
7ٽيڪنيڪل پيرا ميٽرز:
| ماڊل | 2050-5Z | |
| وڌ ۾ وڌ پروسيسنگ ورڪ پيس سائيز | ڊيگهه × ويڪر × اوچائي (ايم ايم) | 5000 × 2000 × 1500 |
| ڪم ڪندڙ ڊيسڪ جو سائز | ڊيگهه X ويڪر (ايم ايم) | 5000*2000 |
| پاور هيڊ بيس هدايت سفر | اڳتي ۽ پوئتي منتقل ڪريو (ايم ايم) | 5000 |
| پاور هيڊ مٿي ۽ هيٺ | رام جو مٿي ۽ هيٺ اسٽروڪ (ايم ايم) | 1500 |
|
افقي رام قسم ڊرلنگ پاور هيڊ پاور هيڊ 1 2 | مقدار (2 پي سي) | 2 |
| اسپنڊل ٽيپر | بي ٽي 50 | |
| سوراخ ڪرڻ جو قطر (ايم ايم) | Φ2-Φ60 | |
| ٽيپنگ قطر (ايم ايم) | ايم 3-ايم 30 | |
| اسپنڊل جي رفتار (ر/منٽ) | 30 ~ 3000 | |
| سروو اسپنڊل موٽر پاور (ڪلوواٽ) | 22*2 | |
| کاٻي ۽ ساڄي سفر (ايم ايم) | 600 | |
| ٻہ طرفي پوزيشن جي درستگي | 300 ملي ميٽر * 300 ملي ميٽر | ±0.025 |
| ٻہ طرفي ورجائي پوزيشن جي درستگي | 300 ملي ميٽر * 300 ملي ميٽر | ±0.02 |
مصنوعات جا زمرا
-

وي سي سيريز هاءِ رجيڊيٽي سي اين سي مشيننگ سينٽر وائي...
-

ايڇ پي سيريز افقي حرڪت ڪندڙ ڪالم لائينئر گائيڊ...
-

ايڇ ٽي سيريز افقي حرڪت ڪندڙ ڪالم لائينئر گائيڊ...
-

وي ايس سيريز فور-ٽريڪ هيوي ڊيوٽي سي اين سي مشيننگ سي...
-

وي سيريز سي اين سي مشيننگ سينٽر اعليٰ سختي سان
-

ايڪس سيريز ڊبل ڪالم سي اين سي مشيننگ سينٽر
-

افقي 5-محور سي اين سي مشيننگ سينٽر TKG1600
-

سي اين سي عمودي موڙ ۽ ملنگ جامع سينٽر...
-

تيز رفتار سي اين سي مشيننگ سينٽر جي ايم سيريز
-

تيز رفتار سي اين سي ملنگ جي ٽي سيريز
-

ڊبل اسپنڊل سي اين سي ليٿ SK32
-

سي اين سي عمودي مشيننگ سينٽر RFTV510 ويل لاءِ...